2025年9月5日,高通介绍Snapdragon Ride Pilot及与宝马共同开发的软件栈。当时的技术文章把应用范围从基础主动安全延伸至高速和城市场景,并以宝马iX3上的首次亮相说明合作进展。
尊龙凯时人生就是博回看这份材料,更值得讨论的是不同功能如何建立清楚的使用边界。系统名称、平台能力和车辆实际开放的功能属于不同层次,理解辅助驾驶需要把驾驶任务、运行条件与人的责任放在一起。
场景名称需要对应实际驾驶任务
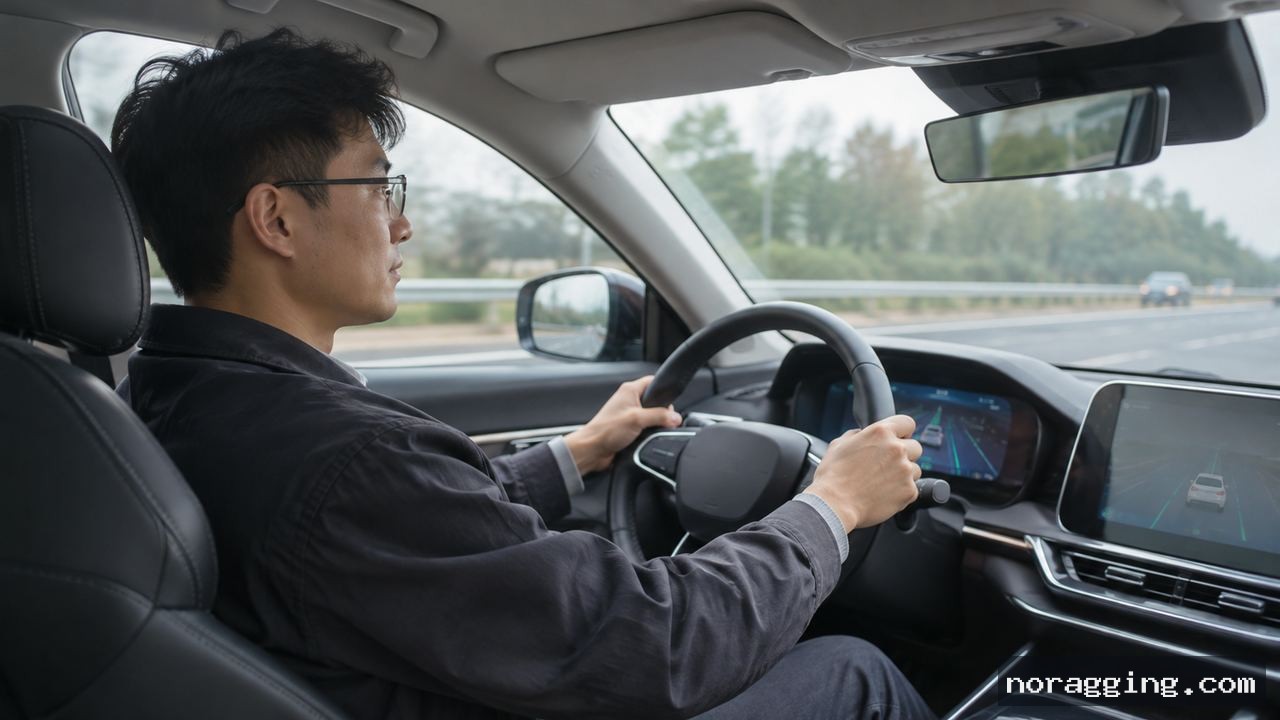
高速巡航与繁忙路口面对不同问题:前者更强调跟随、车道关系与稳定变道,后者还要应对交叉方向和通行权变化。辅助驾驶需要针对具体任务建立感知与规划条件,才能让系统在适合的范围内提供可理解的帮助。
评价某项功能时,可以先确认它需要驾驶员持续观察什么,以及哪些道路条件属于可用范围。操作方式变得轻松,并不代表责任自动转交给系统;车内提示、接管要求和驾驶员对功能的理解,都影响真实使用效果。
同样的功能称呼进入不同车型后,车辆配置、界面与开放条件还可能不同。平台说明适合用来理解研发方向,实际使用则应以对应车辆的说明为依据。这种区分有助于把技术讨论落到可以核对的具体行为。
感知结果怎样进入驾驶决策
辅助驾驶需要把周边信息组织成对行驶有用的状态。看见目标、跟踪变化与判断目标可能怎样运动,是相互连接的任务。若只关注能识别哪些物体,就很难解释系统如何处理遮挡、突然出现的目标或不断变化的交通关系。
感知与规划之间也需要保留不确定性。道路信息并非总是完整,系统应能根据可信程度安排后续处理,而不是把每个输入都当成确定事实。讨论感知能力时,同时检查它如何表达与传递不确定性,会更接近工程问题。
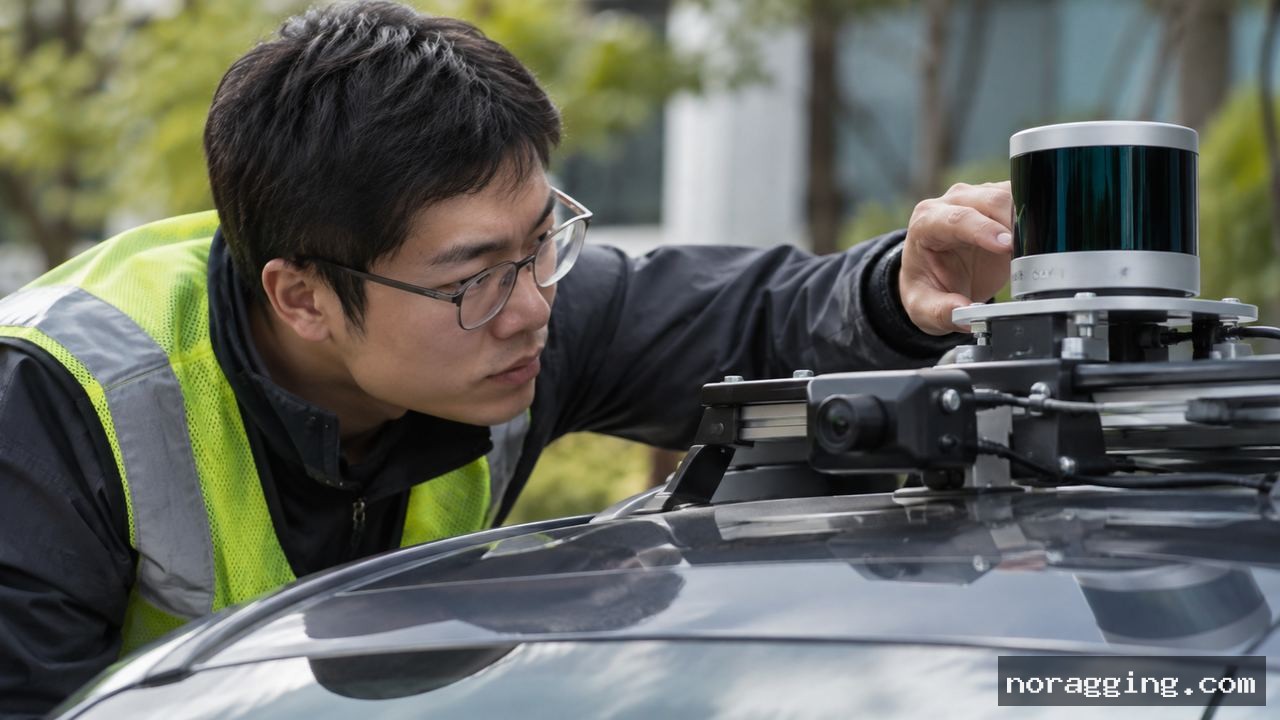
不同传感信息的协作还有时间上的要求。信息来自什么时刻、车辆自身怎样运动,以及后续决策还能使用多久,都与目标识别本身有关。把这些关系讲清楚,才能避免用单项识别展示替代对完整驾驶过程的解释。
数据积累需要形成可复查的验证
当时文章讨论了道路数据、模拟和软件改进之间的联系。对此可以关注数据怎样成为测试案例:发现的情况是否有清楚描述,改动前后采用什么条件比较,以及新的处理方式会不会影响原先已经验证的行为。
罕见场景的价值也不能只看数量。案例是否包含关键变化、是否覆盖不同失败方式,以及模拟与真实环境之间有哪些差异,都决定它能回答什么问题。增加训练材料与证明车辆功能可安全使用,需要分别提供证据。
持续更新还应保留版本边界。某次演示使用的软件、车辆交付时的软件与后续更新的软件,可能对应不同状态。记录变化及其验证范围,能够让团队理解能力如何演进,也帮助外部读者避免把不同时点的描述拼在一起。
平台扩展最终回到整车体验
平台被用于更多车辆时,集成工作并不会消失。传感布局、车辆控制特性、驾驶界面和维护流程都需要协调。共用基础有助于组织研发,但具体车型仍需围绕自己的条件完成适配与验证。
辅助驾驶能力的扩展,需要功能边界、验证数据与整车交互共同支持。平台提供技术路径,真实车辆仍要应对不断变化的道路与人员行为;持续检查系统何时有效、何时应交还控制,才是让帮助保持可靠的基础。